
技术
Cobodoc™ 机器人辅助平台
一款模块化、由临床医生监督的平台,融合机器人技术、软件与手术器械专业经验,为复杂微创手术流程提供辅助。
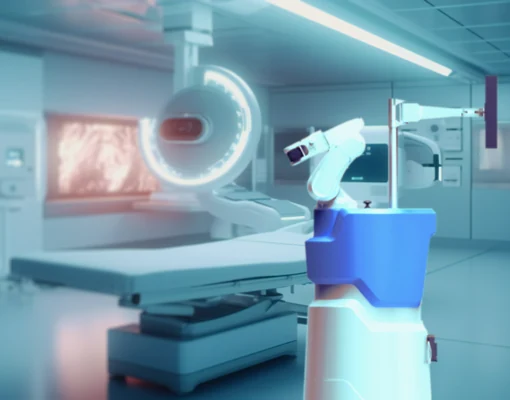
平台概念
以外科医生为中心设计的协作式辅助
Cobodoc 正被开发为一款模块化机器人辅助平台,面向未来由临床医生监督的微创手术。其设计围绕临床医生监督、操作一致性、人体工学交互,以及与手术器械和临床流程要求的兼容性展开。
我们的开发策略融合了机器人技术、软件、手术器械工程与流程辅助工具,并在每一步保留医生的判断与控制。
临床挑战
精准抵达体积小且移动的目标
如今,影像技术能够更早发现更小的肿瘤——往往不足一厘米。但对其进行精准治疗仍然困难。
目标会移动
器官会随呼吸和患者体位发生位移。术前影像上定位的目标,未必恰好位于器械到达的位置。
系统繁多
影像、导航和治疗探针往往是彼此独立的系统。系统之间的每一次衔接都可能引入空间误差。
影像成本高昂
在 MRI 等环境下进行影像引导定位可能更为精确,但同时限制更多、成本更高、可及性更低。
Cobodoc 源于这样一个构想:打造一款智能协作式机器人助手,能够辅助将治疗工具精确定位于移动的组织目标,同时减少对大型术中影像设备的依赖。
概念验证
概念已获验证,开发持续推进
在法国里昂,一支由工程师和软件开发人员组成的团队与私营及医疗合作伙伴(包括里昂一家知名医院的外科医生)开展合作。临床前体内实验为“在移动目标上进行协作式智能机器人定位”这一概念提供了支持,该概念应用于实体肿瘤的局灶治疗。
这些结果为平台的持续开发提供了支持。未来的性能特征仍有待进一步验证及监管审评。
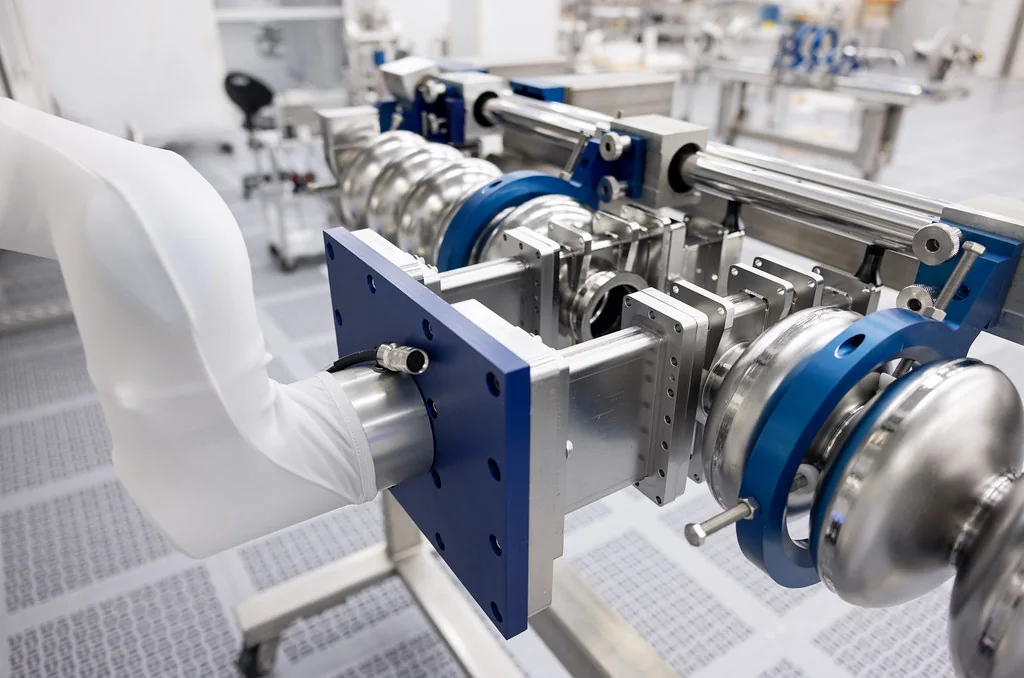
架构
四大组成模块
机器人辅助
一款协作式机械臂,旨在临床医生监督下辅助器械的握持、对准和稳定,具备人体工学交互设计,并可在手术室内灵活移动。
软件与流程智能
用于组织系统配置、用户交互、手术规划及临床医生监督下各流程步骤的软件,兼容影像引导环境。
器械接口
一种旨在兼容手术器械的接口——首先从 Cobodoc 自有的颅脑手术器械入手——有待验证。
以安全为导向的设计
从一开始即将临床医生监督、风险分析、可追溯性和可用性工程融入开发过程。
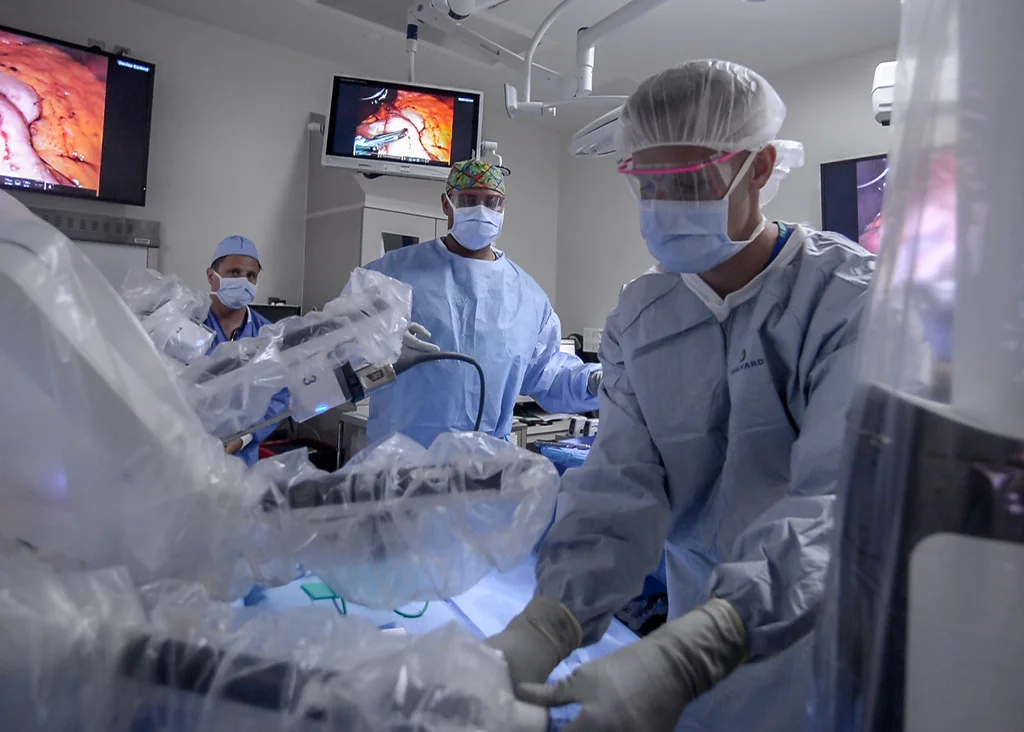
开发原则
从设计之初即秉持负责任的理念
- 临床医生监督——系统提供辅助,外科医生保有判断与控制权。
- 流程兼容性——旨在适配影像引导的临床环境。
- 模块化——可适应不同术式及兼容技术。
- 人体工学——设计时充分考虑移动性和手术室占地空间。
- 隐私——未来对手术数据的任何使用均将遵循适用的隐私、伦理及监管规定。
签署保密协议后可获取详细技术资料
系统架构、开发路线图及保密资料可提供给合格投资者、加速器、战略合作伙伴及资助机构。
监管声明。 Cobodoc 机器人辅助平台目前处于开发阶段,尚未上市销售。其未来的临床用途、适应症、性能特征及获益均有待进一步开发、验证、临床评估及监管审批。